El dato: por la espalda, el robot parece ir más rápido
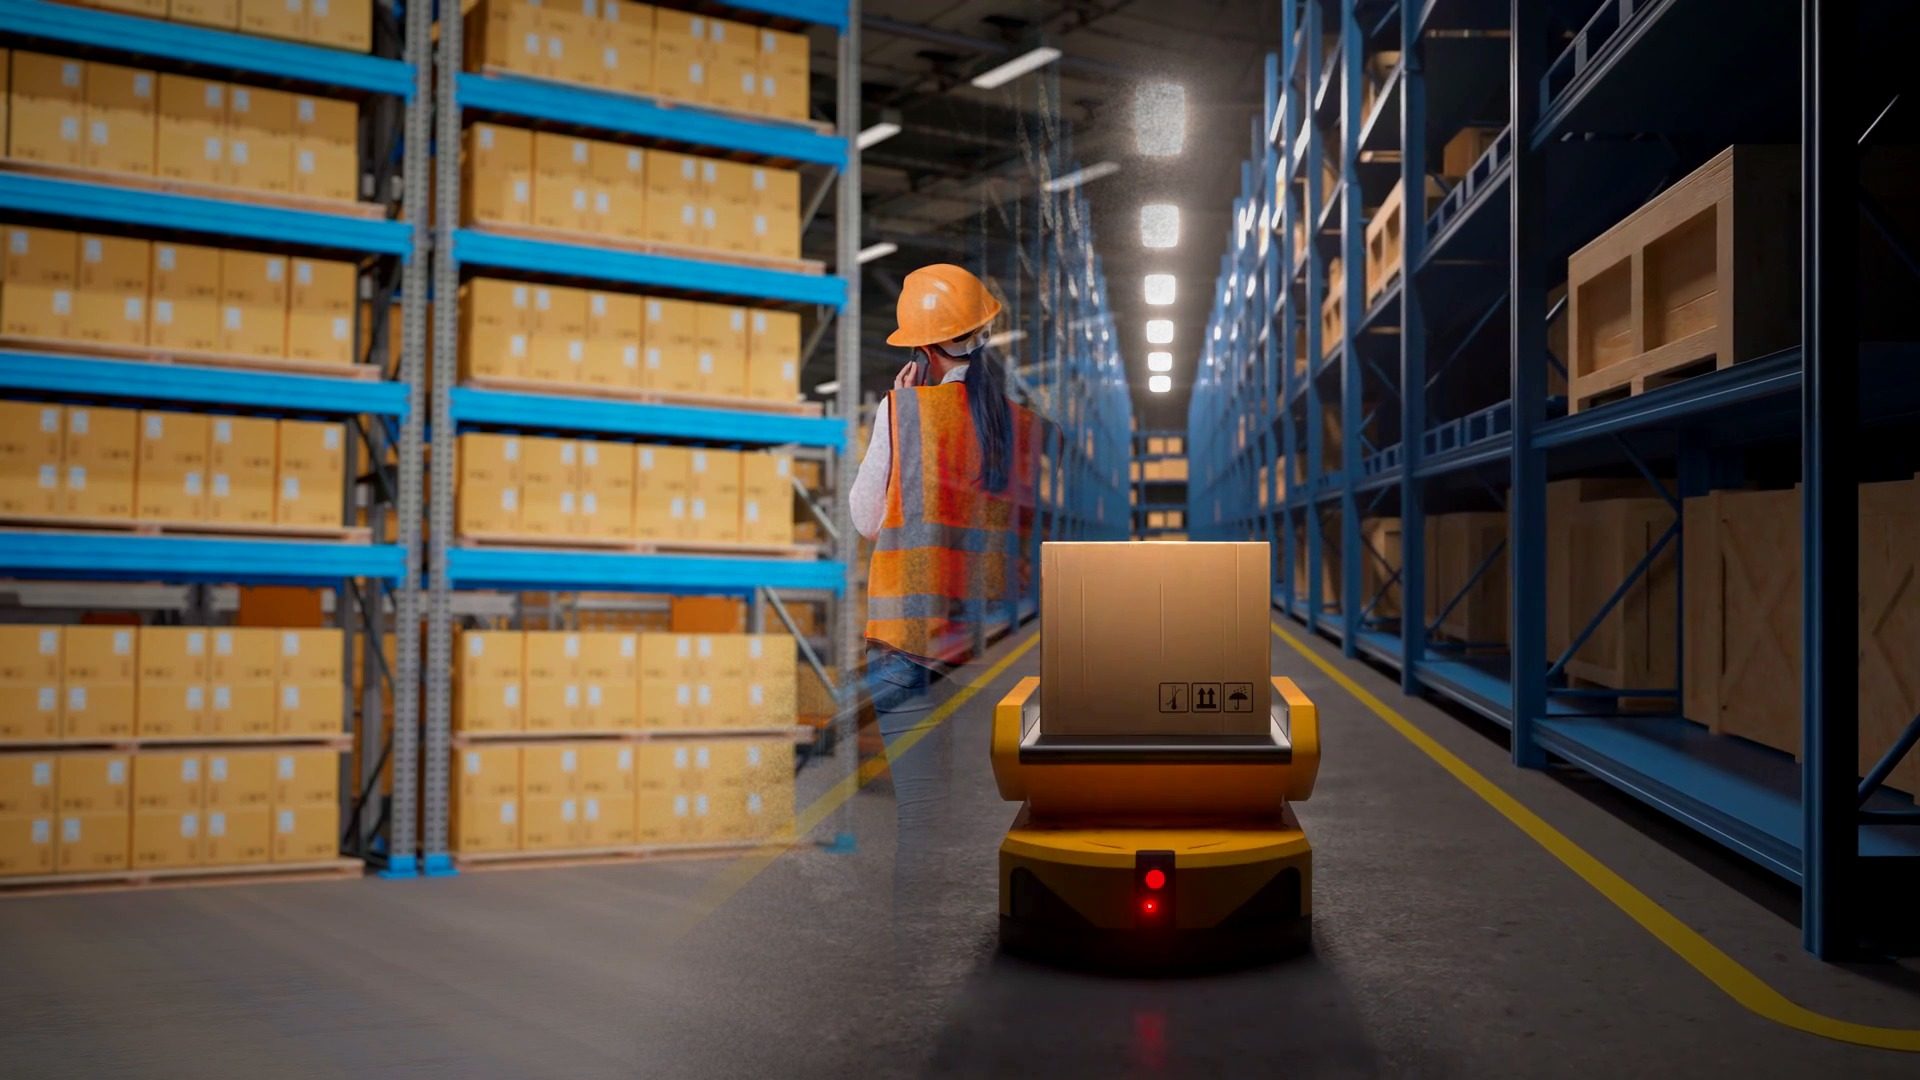
Un equipo de la Universidad Tecnológica de Toyohashi, en Japón, encontró que las personas perciben más rápido a un robot móvil que se les acerca por detrás que a uno que llega de frente, aunque los dos vayan a la misma velocidad. El sesgo apareció de forma constante en 92 % de los participantes, a lo largo de cinco experimentos con robots reales y con realidad virtual (Toyohashi University of Technology, 2026).
Los participantes memorizaban una velocidad de referencia y luego juzgaban la de un robot que se acercaba a velocidades de entre 0.5 y 1.0 metros por segundo, un paso de caminata lenta a normal (Mirage News, 2026). El trabajo se publicó en la revista científica IEEE Robotics and Automation Letters.
Contexto: un robot que “piensa” como lo ve la persona
Con ese hallazgo, los investigadores probaron un modelo de navegación que toma en cuenta el sesgo. Frente a un modelo convencional, el robot corregido:
| Resultado | Valor |
|---|---|
| Distancia extra con la persona (máximo) | 0.40 m |
| Empieza a esquivar antes | 0.57 s |
| Personas con el sesgo | 92 % |
La idea es sencilla: si la persona siente que el robot llega más rápido de lo que va, el robot debe dejarle más espacio para que no se sobresalte (Toyohashi University of Technology, 2026).
Qué significa para la industria
- Para la planta: los robots móviles autónomos (conocidos como AMR, por sus siglas en inglés) ya recorren almacenes y líneas de producción. Programar rutas que lleguen de frente o de lado a las estaciones con personal reduce sustos y movimientos bruscos.
- Para los trabajadores: un sobresalto en un pasillo compartido puede causar un tropiezo o un golpe aunque el robot nunca toque a nadie; la señalización y los sonidos de aviso ayudan.
- Para las decisiones: las normas de seguridad de robots calculan distancias con la velocidad real del equipo. Este estudio sugiere sumar un margen cuando el robot se acerca por la espalda de un operario; es una recomendación editorial, porque el estudio no evaluó brazos robóticos colaborativos.
Lo que sigue
El equipo propone que los fabricantes de robots móviles incluyan la percepción humana en sus algoritmos de navegación. Industridea dará seguimiento a la versión final del artículo científico.
Opinión del Editor: la seguridad con robots no solo se mide en metros y segundos, también en cómo se siente la persona que comparte el pasillo. Revisar por dónde llegan los robots a cada estación es un ajuste barato con un beneficio claro.